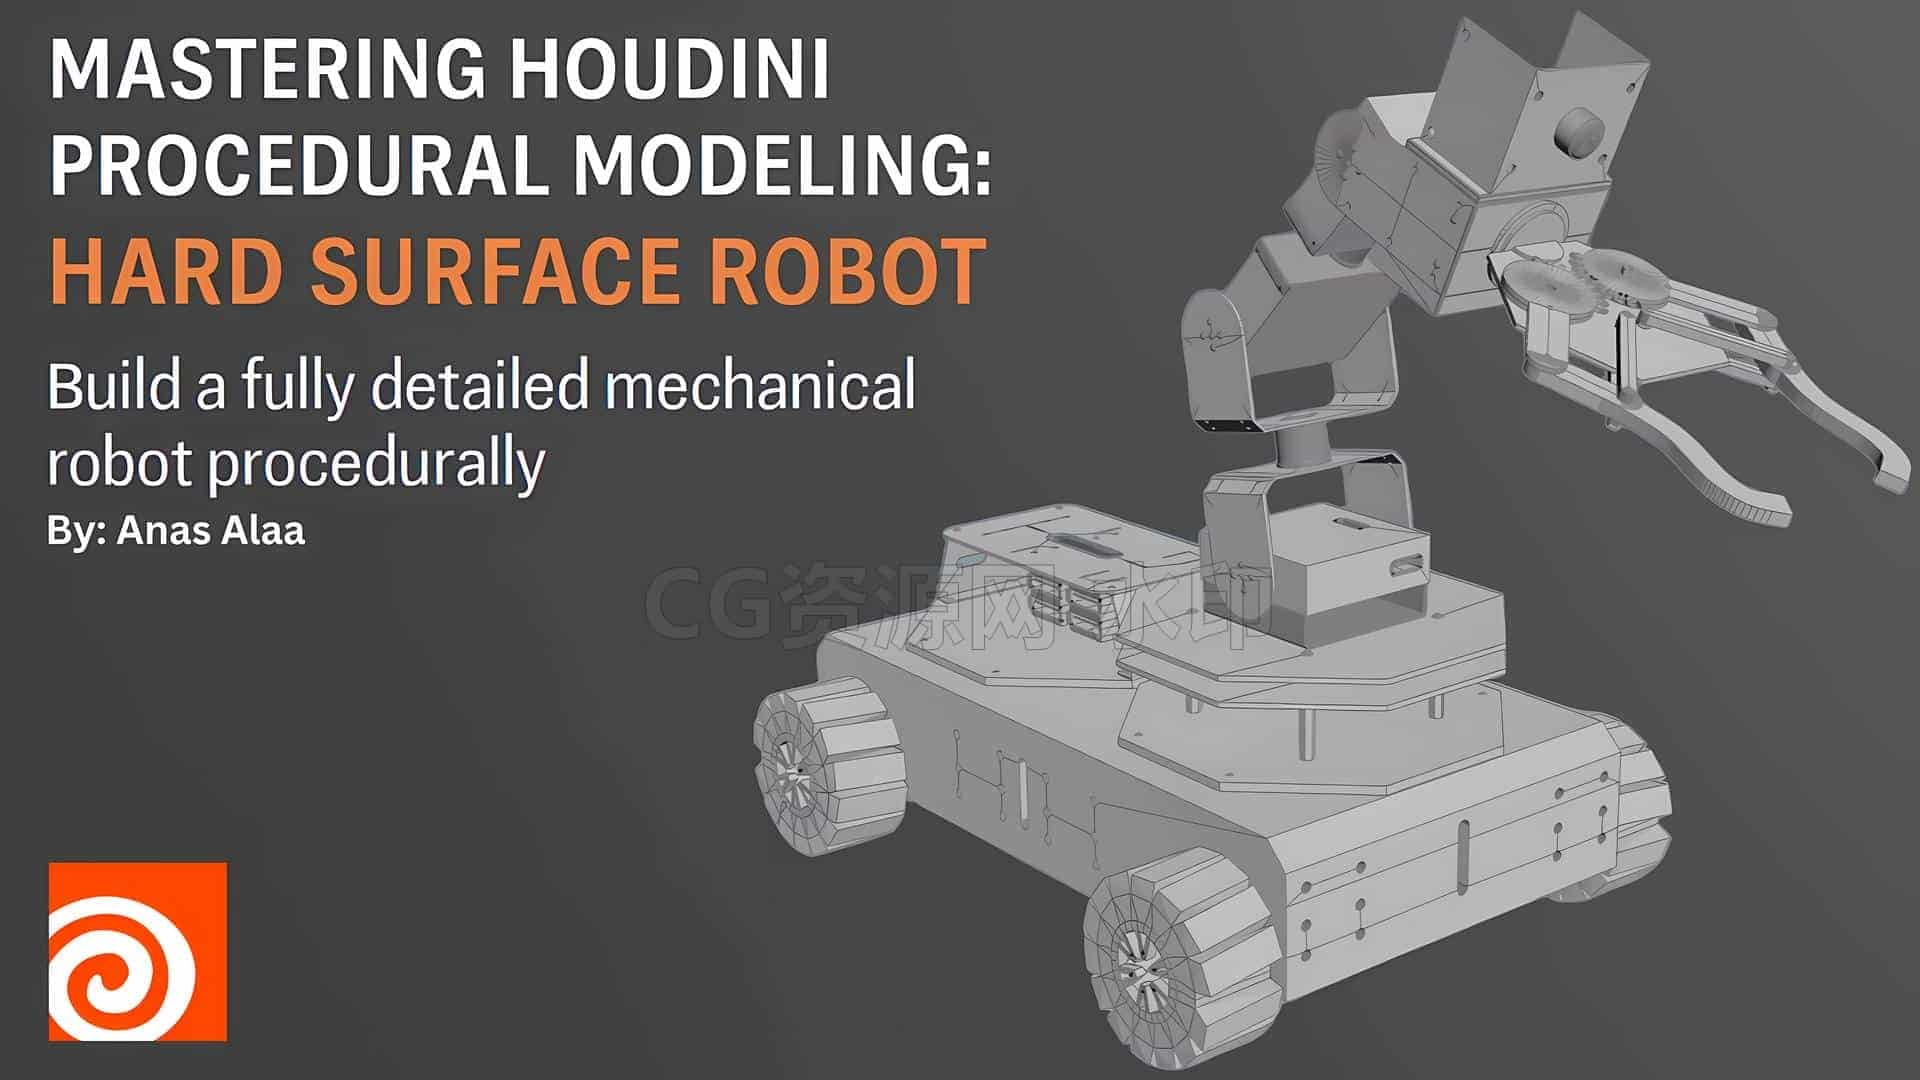
上船 Houdini硬表面机器人Mastering Houdini Procedural Modelling: Hard Surface Robot cgcircuit-B站/公众号:特效向
上船 Houdini硬表面机器人Mastering Houdini Procedural Modelling: Hard Surface Robot cgcircuit
此内容为付费资源,请付费后查看
¥28
限时特惠
¥999
立即购买
建议扫码登录绑定邮箱可永久保留订单。一般等5秒后,自动/手动刷新页面可看到下载
建议登陆后购买!!!可保存购买订单
限时充49得80的充值作为网站优惠
付费资源
已售 13

上船 Houdini硬表面机器人Mastering Houdini Procedural Modelling: Hard Surface Robot cgcircuit

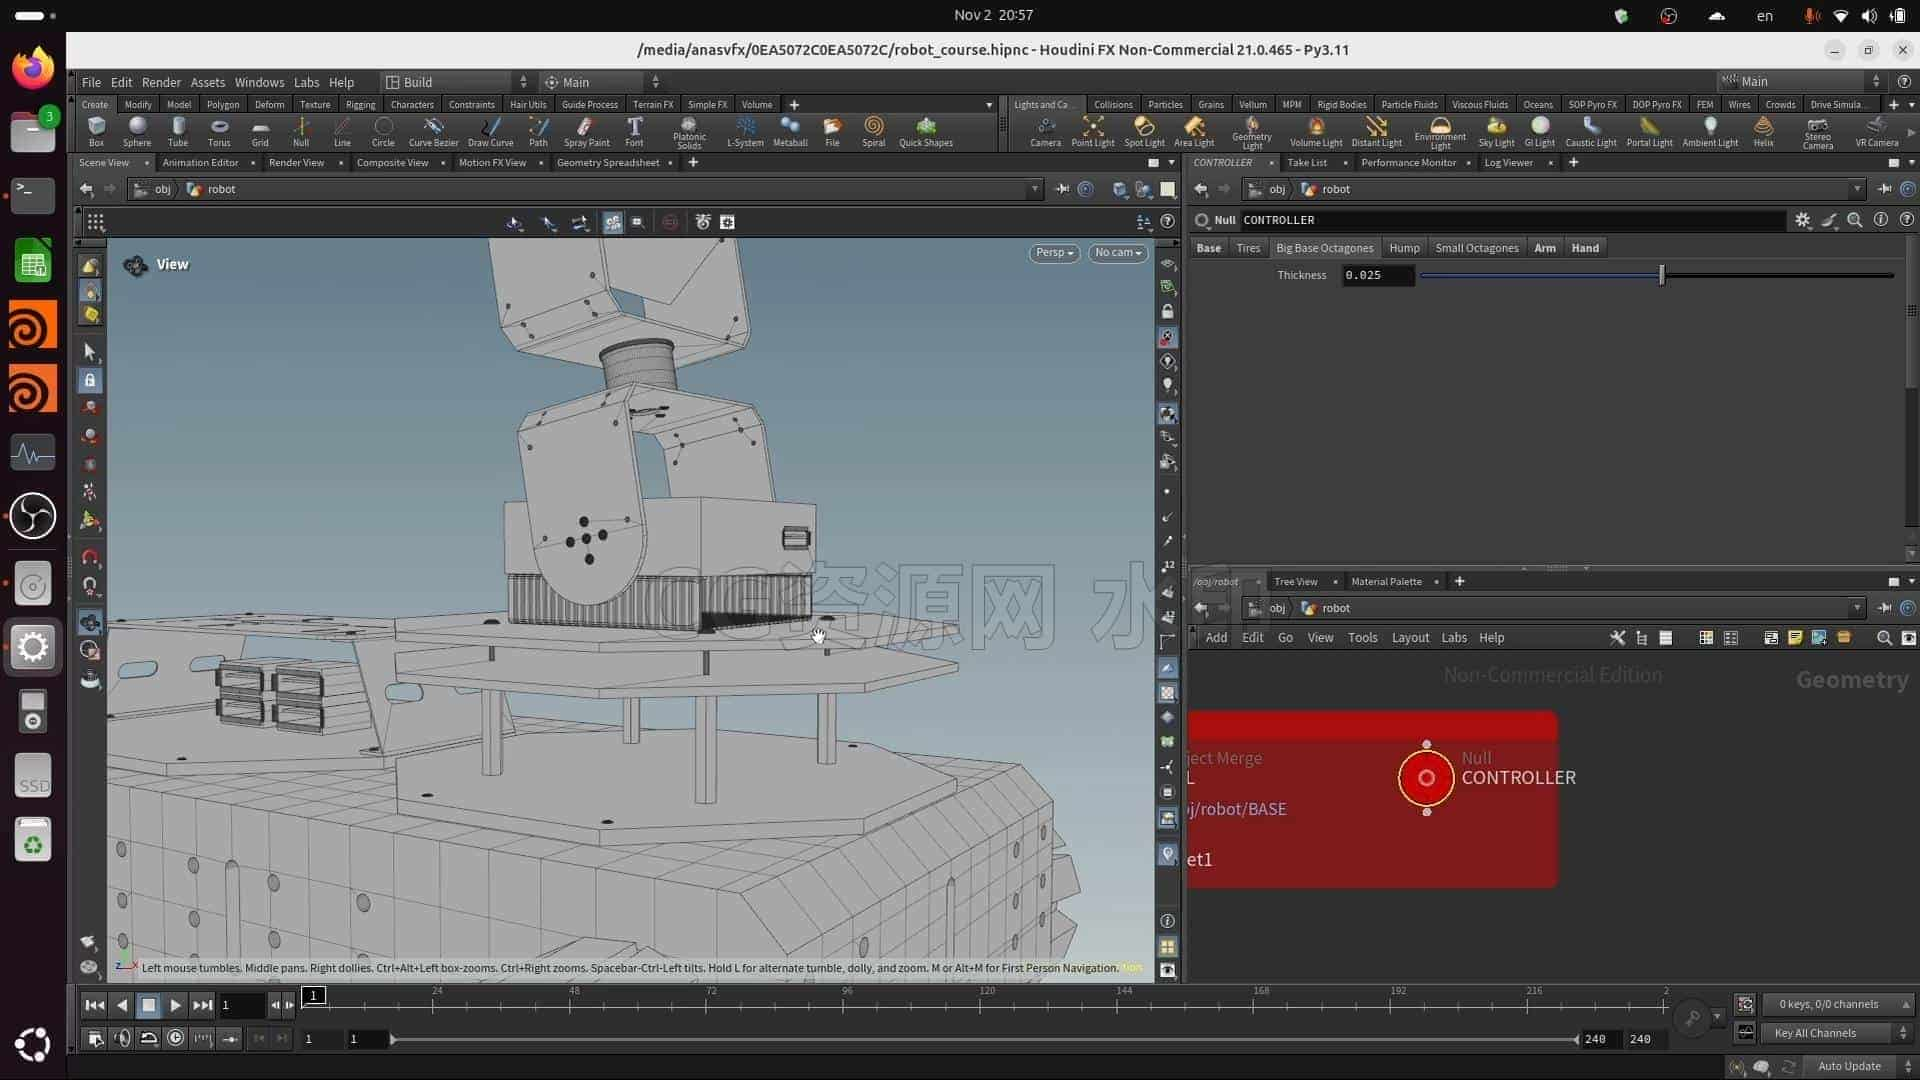
图片[1]-上船 Houdini硬表面机器人Mastering Houdini Procedural Modelling: Hard Surface Robot cgcircuit-B站/公众号:特效向
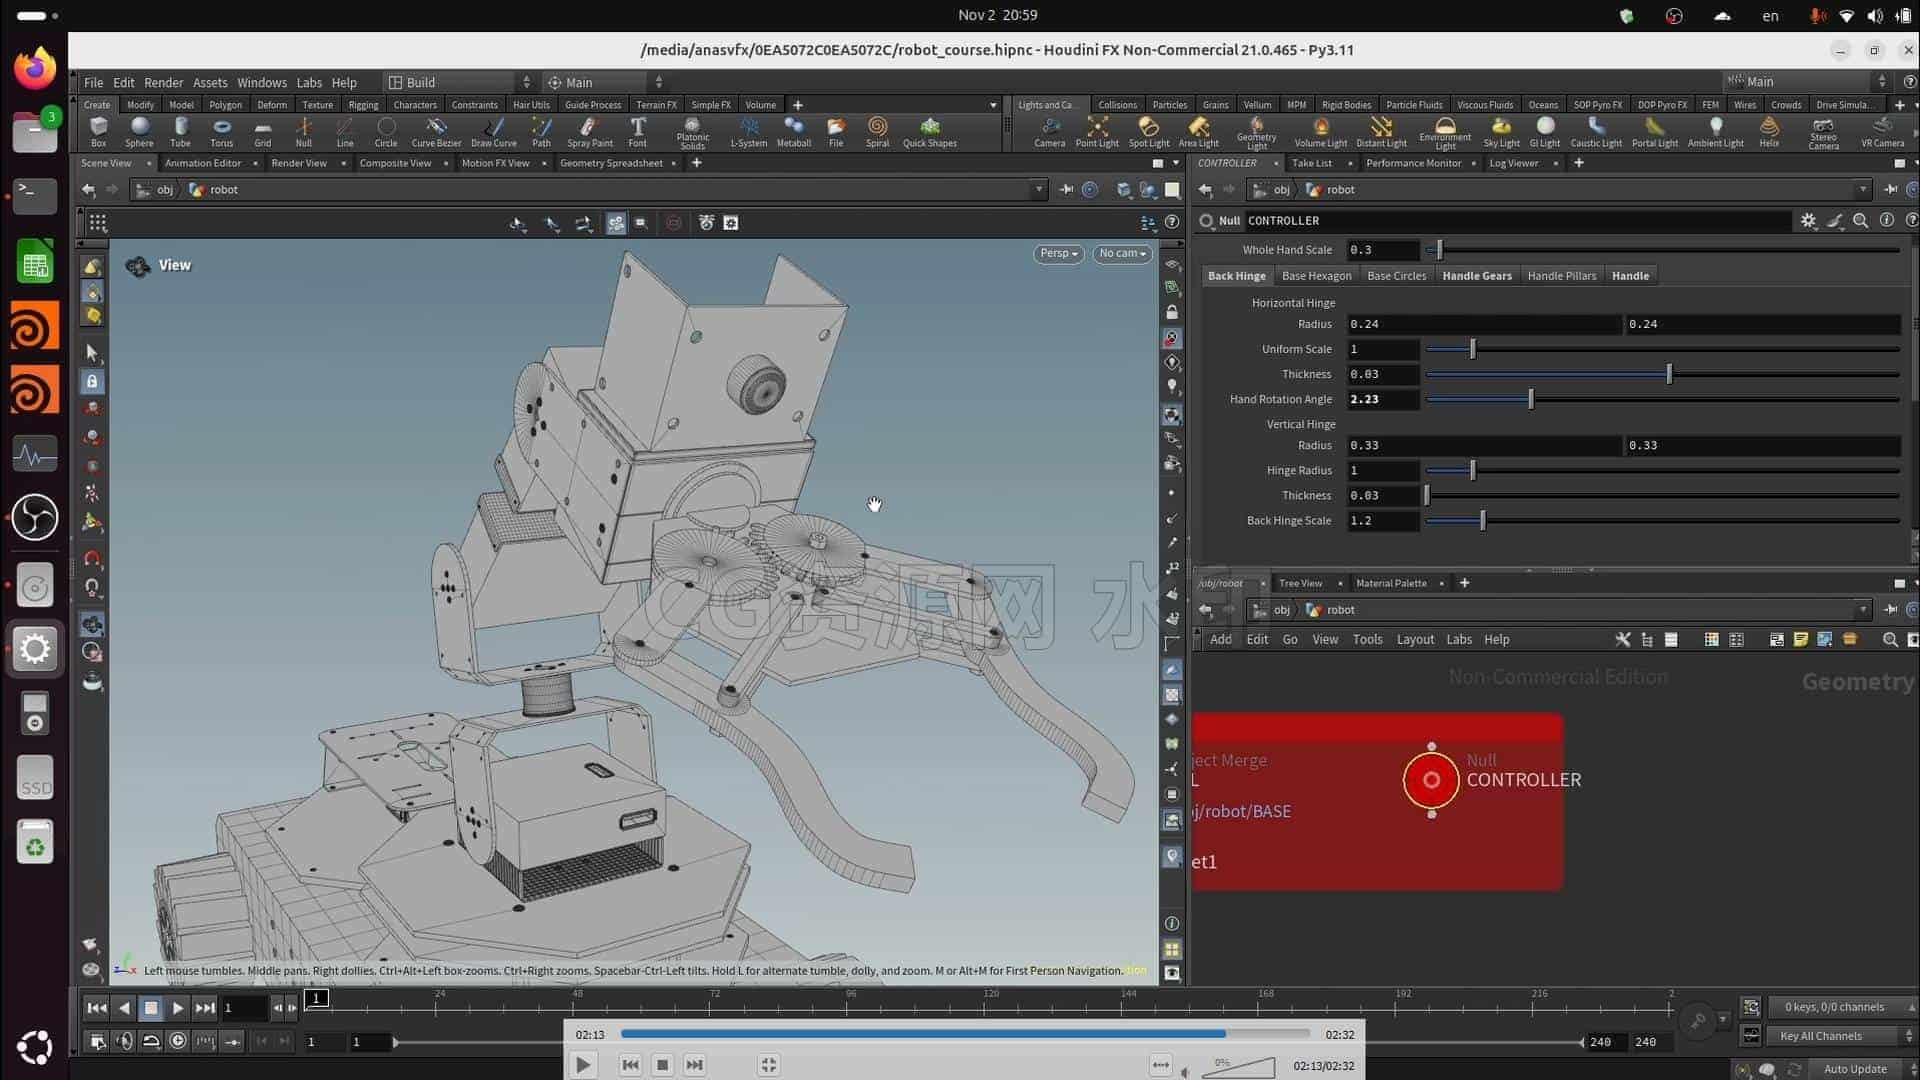
图片[2]-上船 Houdini硬表面机器人Mastering Houdini Procedural Modelling: Hard Surface Robot cgcircuit-B站/公众号:特效向
图片[3]-上船 Houdini硬表面机器人Mastering Houdini Procedural Modelling: Hard Surface Robot cgcircuit-B站/公众号:特效向
描述
通过构建一个完全由程序逻辑驱动的完全详细的机械机器人,深入了解Houdini中的程序硬曲面建模。
本课程侧重于智能建模系统、自定义数字资产和数学控制,让您远远超越传统的多边形建模。
您将学习如何:
使用基于节点的系统按程序构建机械形式。
使用VEX创建自定义规则并自动执行几何体行为。
应用点积、叉积和变换矩阵来解决实际的建模挑战。
设计灵活的HDA,让您只需几个参数即可修改整个结构。
最后,您将掌握一个完整的程序化建模流程——从抽象几何体生成到抛光硬表面结果——所有这些都在Houdini中。
先决条件:
对Houdini的界面和工作流程有基本的了解。
VEX的基本知识(属性争用、语法和向量操作)。

THE END
喜欢就支持一下吧